課題
適切に施肥するには土壌にどの養分が含まれているかを知る必要があり、しかもそれは時間とともに変化します。現状では土壌試料を分析機関に送るしかなく、1試料あたり約S/ 250〜300(約US$ 70〜80)の費用と数日の待ち時間がかかります。そのため、特に中小規模の生産者にとって、頻繁なモニタリングは現実的ではありません。
提案
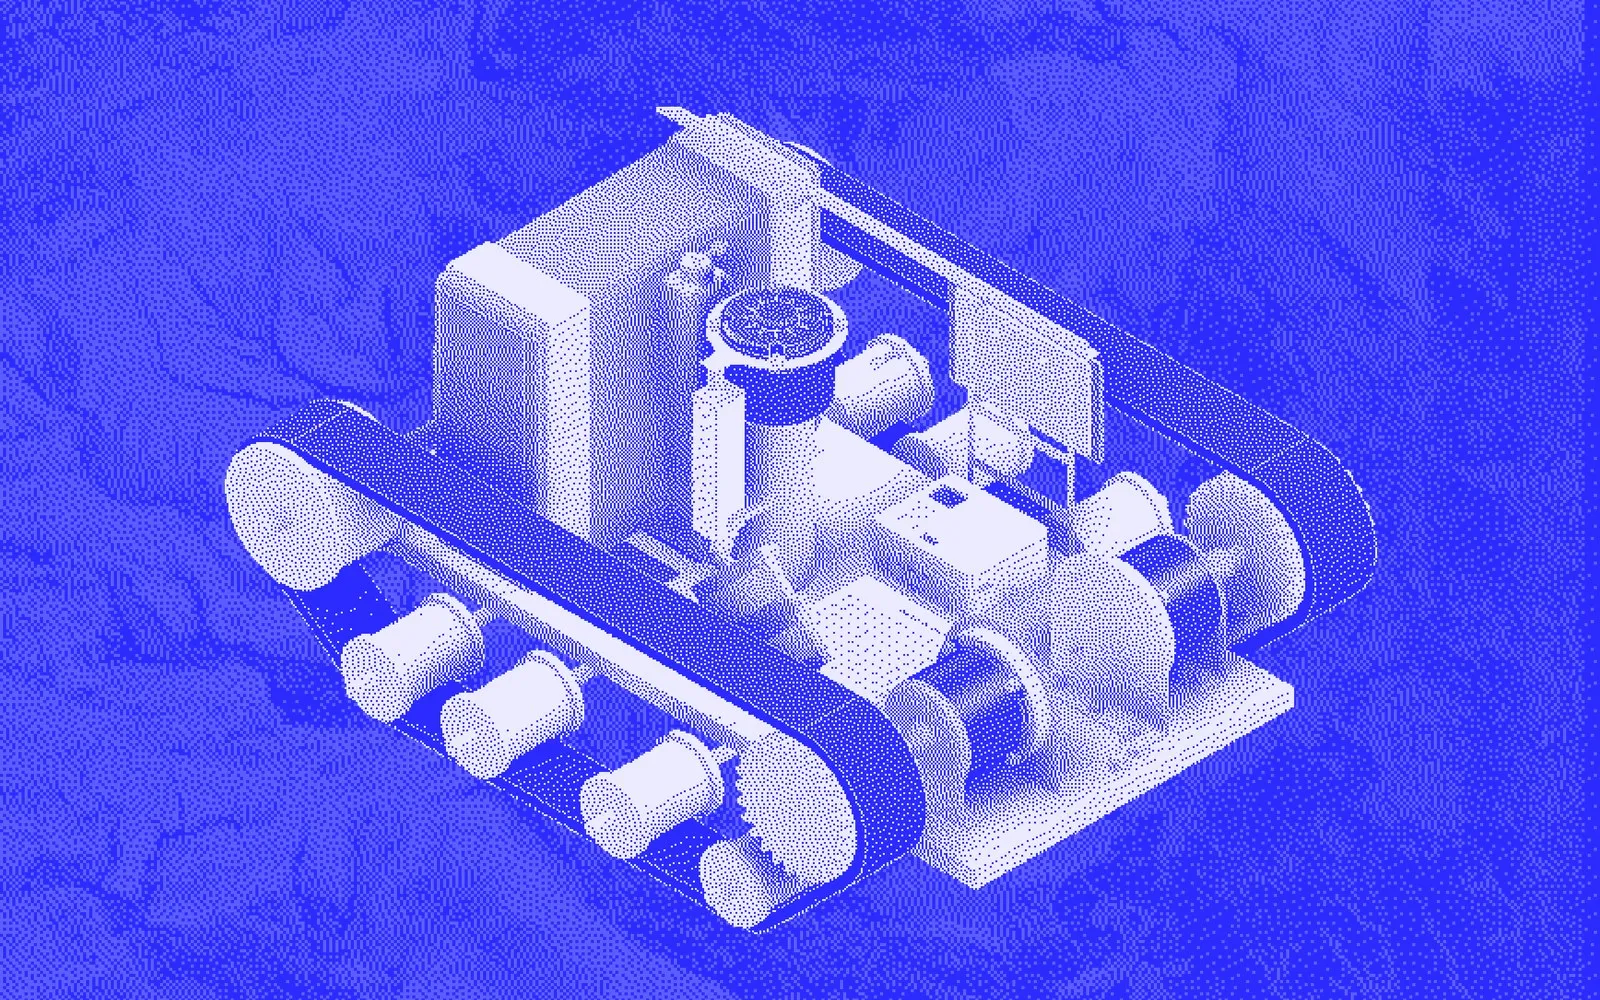
圃場を走行して土壌を掘削し、近赤外(NIR)プローブを降ろしてスペクトルを取得し、機械学習モデルでその場で養分を推定する自律走行型の地上車両です。結果はスマートフォンやパソコンから地図上で確認できます。
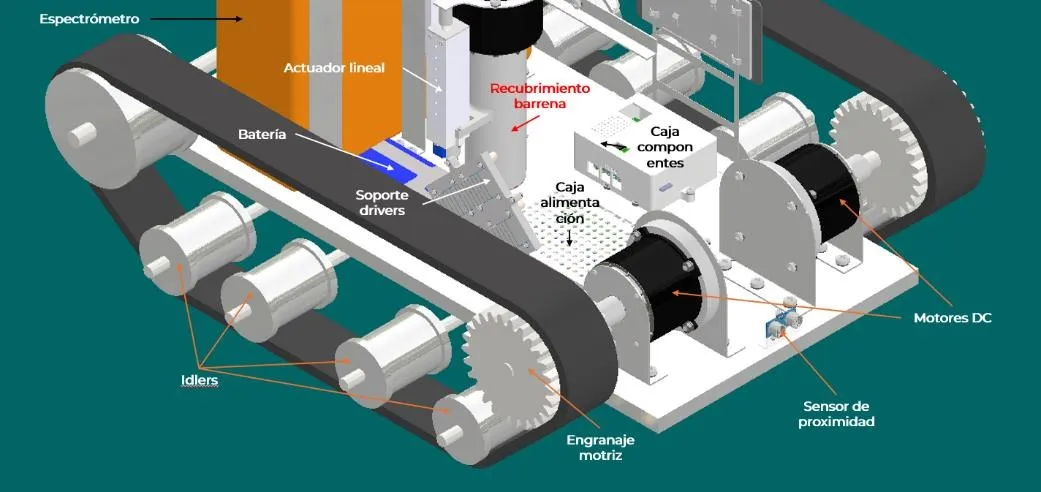
設計はVDI 2221の設計方法論に沿って進め、すべてのサブシステムを対象としています。
- 機械系:シャシー、クローラー、掘削機構とプローブ昇降機構。応力解析(ミーゼス応力、変位、安全率)で検証しました。
- 電子系:メインコントローラーにRaspberry Pi 5、サブコントローラーにESP32を採用。ナビゲーション、環境、電力、近接の各センサーを搭載し、回路図とプリント基板(PCB)も設計しました。
- 電源系:18 Vソーラーパネル、DC-DCコンバーター、4S BMS(バッテリー管理システム)、消費電力モニタリング。
- 制御系:角度誤差に基づく制御によるGPSウェイポイント自律走行、サンプリング手順、異常時の対応(過熱、通信途絶、内部の湿気、障害物)。
- 通信系:データ送信には433 MHz帯のLoRa無線、Web UIにはWi-Fi(ESP32をアクセスポイントとして使用)を用い、オフラインモードと事後同期に対応しています。
機械学習
Open Soil Spectral LibraryとLUCAS 2015(欧州連合)のスペクトルを用いて、多出力回帰モデルを学習させました。分光計のバイナリ形式であるASDファイルの読み込み処理も自作しています。MLPと、Dung Beetle Optimizerでハイパーパラメーターを最適化したSVR(DBO-SVR)を比較したところ、ほぼすべての目的変数でDBO-SVRが上回りました。
| 土壌特性 | R² | RPD |
|---|---|---|
| 窒素 | 0.956 | 4.75 |
| pH(CaCl₂) | 0.948 | 4.38 |
| 炭酸カルシウム | 0.946 | 4.30 |
| pH(H₂O) | 0.943 | 4.20 |
| 有機炭素 | 0.932 | 3.83 |
土壌分光分析では、RPDが3を超えると予測能力が非常に高いとされています。リンとカリウムは近赤外域での応答が弱いため、予想どおりこれより低い精度となりました。
経済性
- 部品コストの見積もり:S/ 5,146(そのうち54%が分光計)。
- 200 haの農場で1 haあたり5点をサンプリングする場合、3年間で1試料あたりのコストはS/ 250から約S/ 8.60まで下がります。
学んだこと
最も難しかったのは、分野をまたいだ統合です。構造、電子回路、制御、分光法、予測モデルは互いに制約し合います。分光計の重量がシャシーを左右し、シャシーが消費電力を左右し、消費電力が航続時間を左右します。個々の部品ではなくシステム全体を見て判断することを学びました。
次のステップ
卒業論文の範囲は設計とシミュレーションまででした。現在、このシステムのWebインターフェースを別プロジェクトとして実装しています:Niranden。