概要
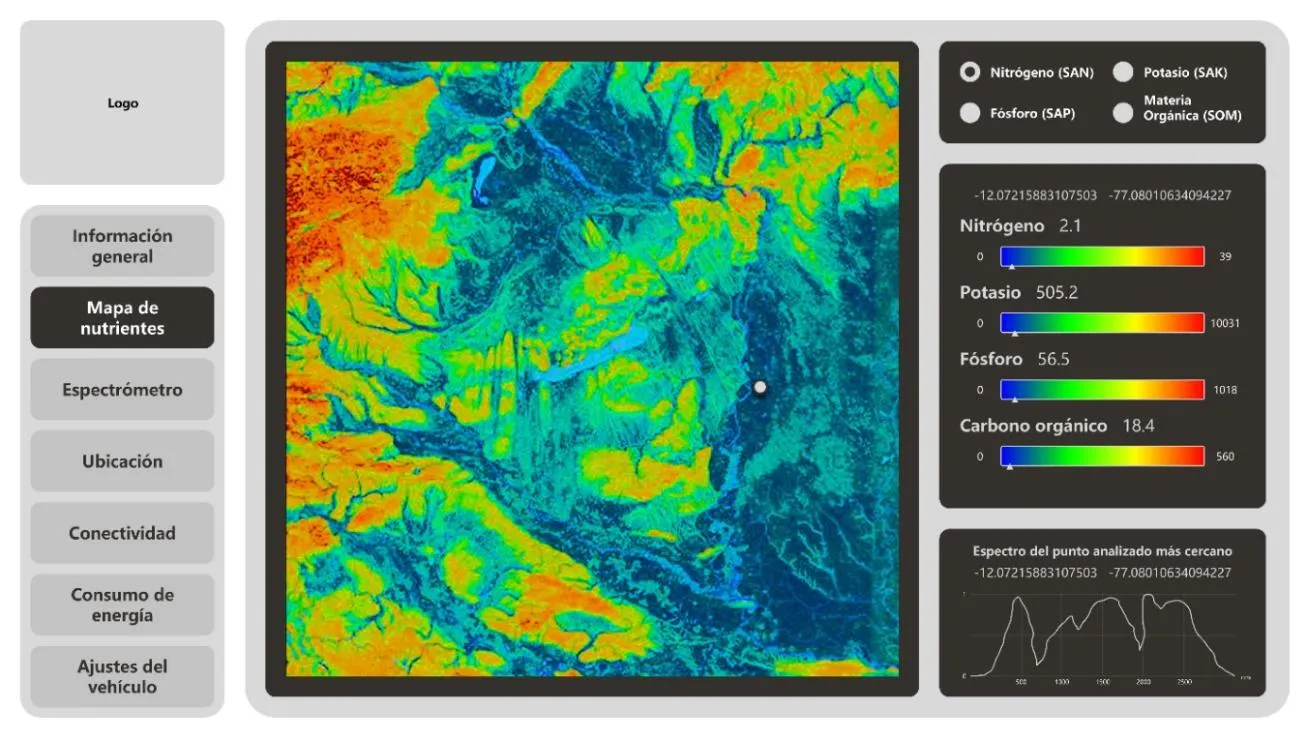
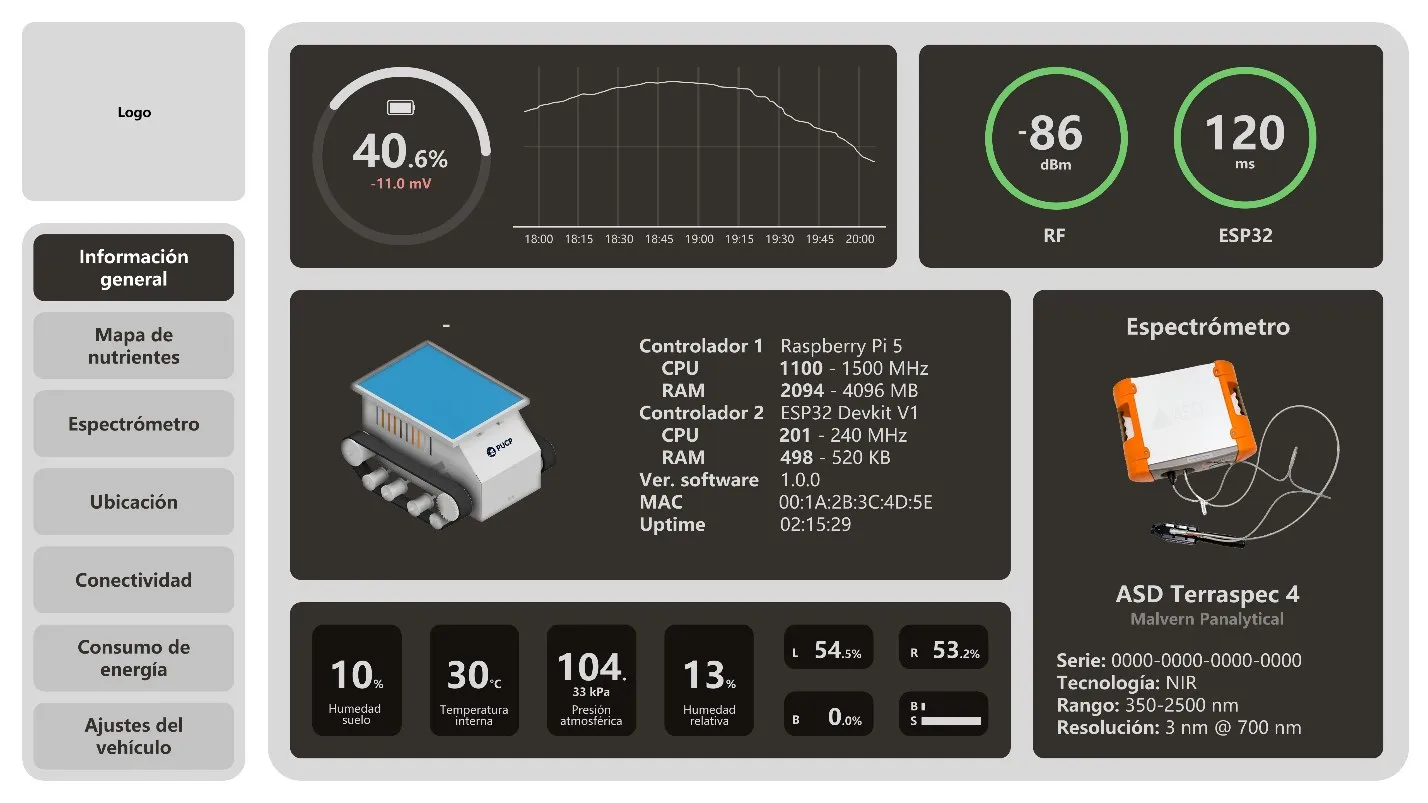
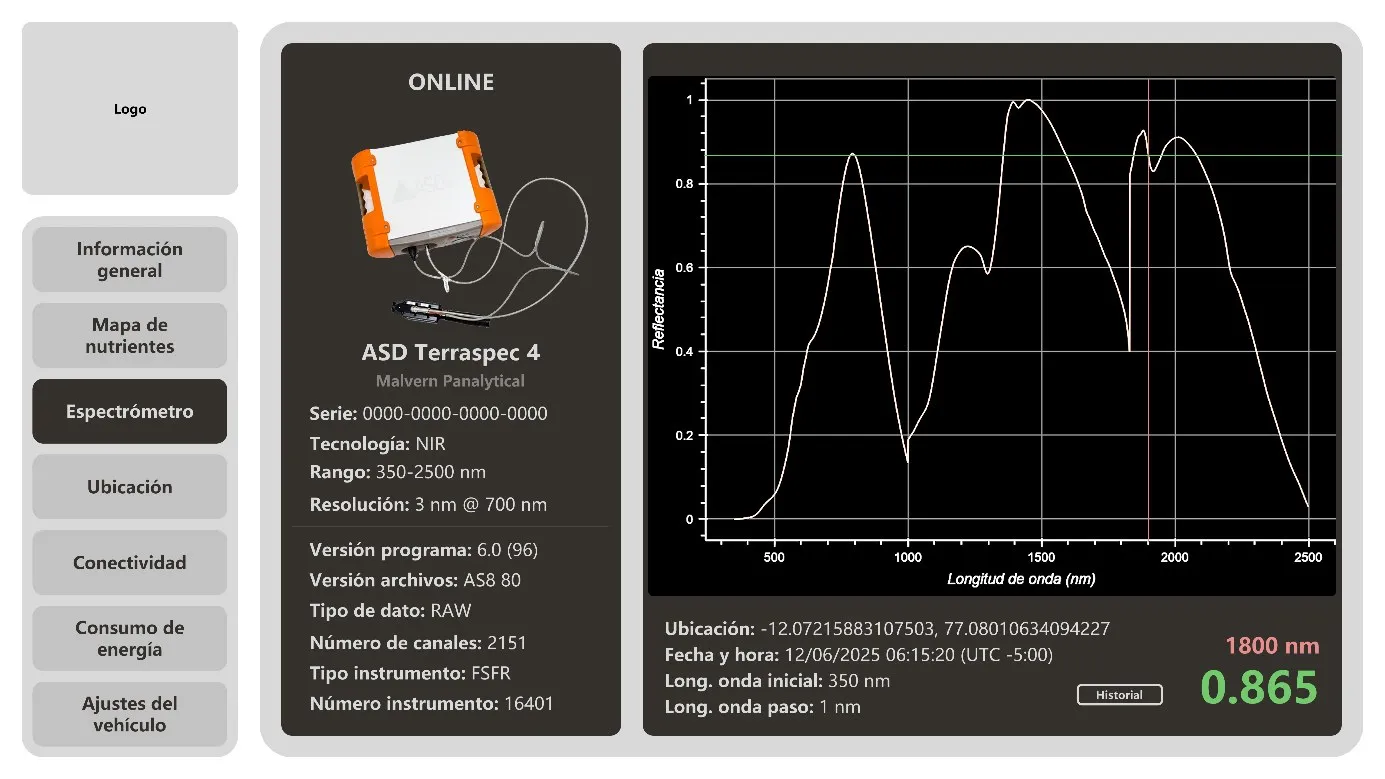
卒業論文では、圃場でロボットを監視するための車両のインターフェースをFigmaで設計しました。概要、養分マップ、分光計、位置情報、通信状況、電力、設定の7つのタブで構成されています。Nirandenは、そのインターフェースを実際に実装したものです。
車両はまだ製作されていないため、インターフェースに流れるデータ(テレメトリ、GPS位置、スペクトル、養分予測)はすべてシミュレーションです。
進捗状況
7つのタブ(概要、養分マップ、分光計、位置情報と走行経路、通信状況、電力、設定)はすべて、ローカルに保存したデータで動作しています。
- フロントエンドはReactとTypeScriptで実装し、グラフにはEChartsを使っています。圃場マップ(圃場境界、走行経路、サンプリング地点、車両)はローカル座標系上に描いた自作のSVGで、衛星画像の地図タイルには依存していません。
- バックエンドはPython、FastAPI、SQLiteで構成しています。シミュレーターが位置と電力のテレメトリを生成し、合成スペクトルは実測のASD形式またはCSV形式のデータをもとに作成しています。
- 予測モデルはLUCASの土壌データセットを用い、scikit-learnとCubistで学習させました。目的変数(pH、有機炭素、炭酸塩、全窒素)ごとに1つずつモデルがあり、研究用モデルであることを明示しています。
- シミュレーションによる値にはすべてその旨のラベルを付け、元ファイルはSHA-256ハッシュとともに保存して、各測定値の出どころを追跡できるようにしています。
残っている作業は、養分マップの空間補間(現在はサンプリング地点のみ表示)、実機のESP32およびLoRaリンクとの接続、そして車両に搭載する予定のボードであるRaspberry Pi 5上での動作検証です。
デモ
現時点ではローカル環境でのみ、ログインした状態で動作しています。サンプルデータ入りの公開版ができたら、ここに掲載します。