Qué es
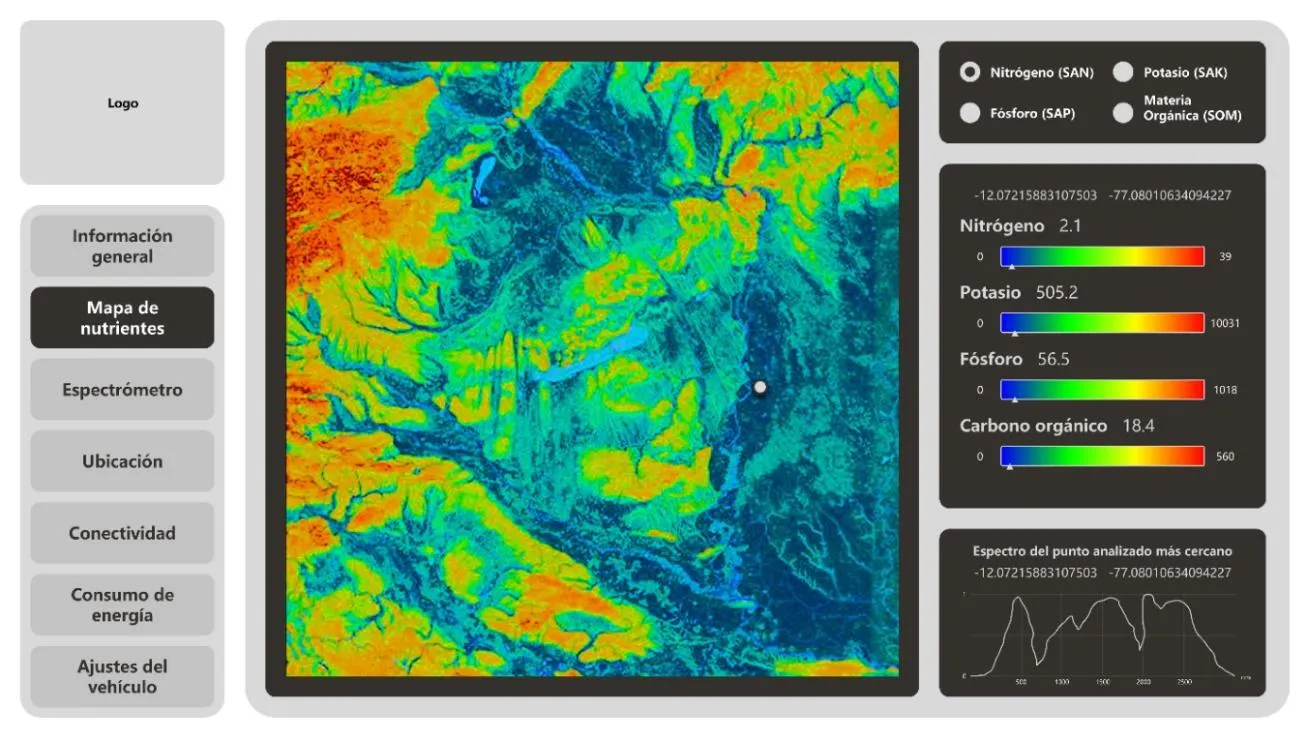
En la tesis diseñé la interfaz del vehículo en Figma: siete pestañas para supervisar el robot en campo (información general, mapa de nutrientes, espectrómetro, ubicación, conectividad, consumo de energía y ajustes). Niranden es la implementación real de esa interfaz.
Como el vehículo no se ha fabricado, todo lo que alimenta la interfaz es simulado: la telemetría, la posición GPS, los espectros y las predicciones de nutrientes.
Estado
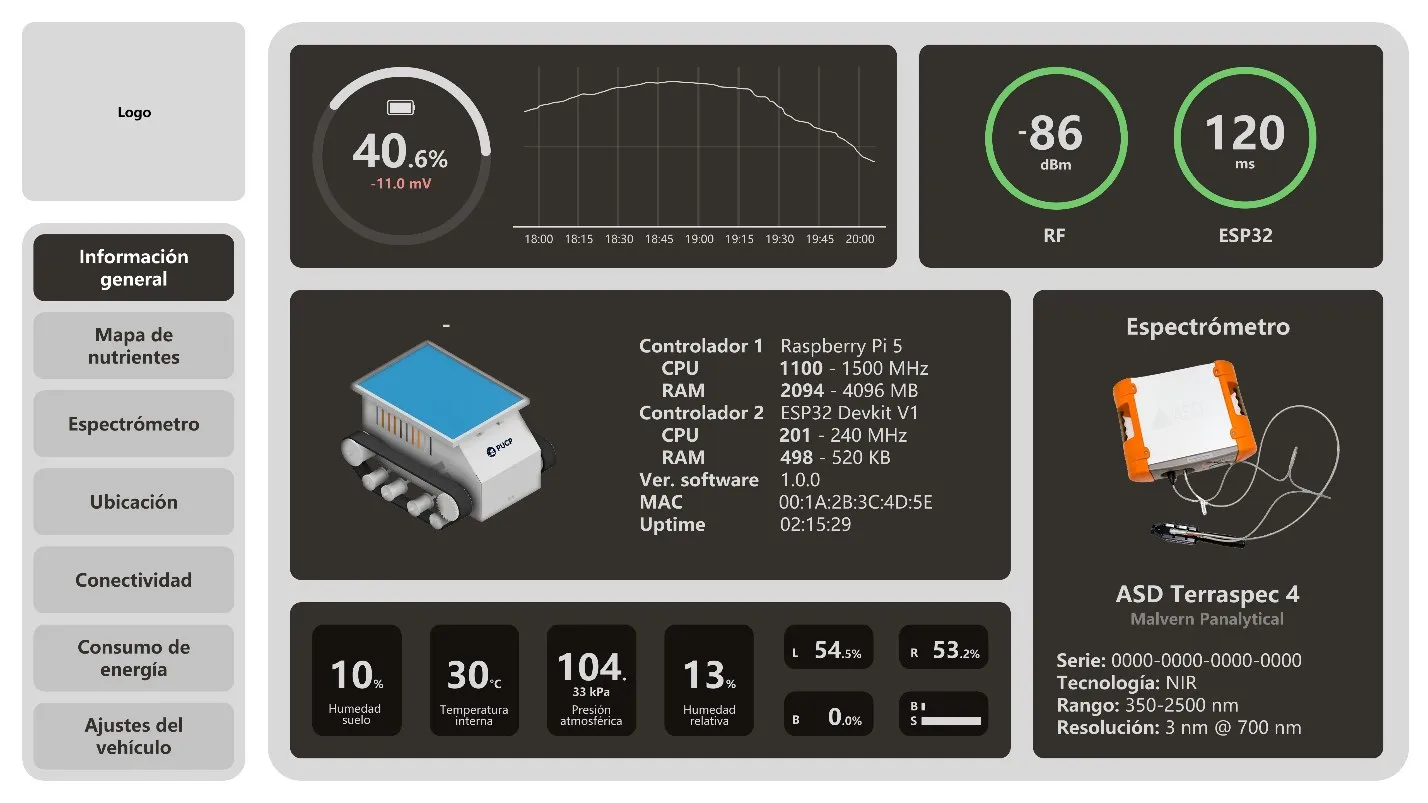
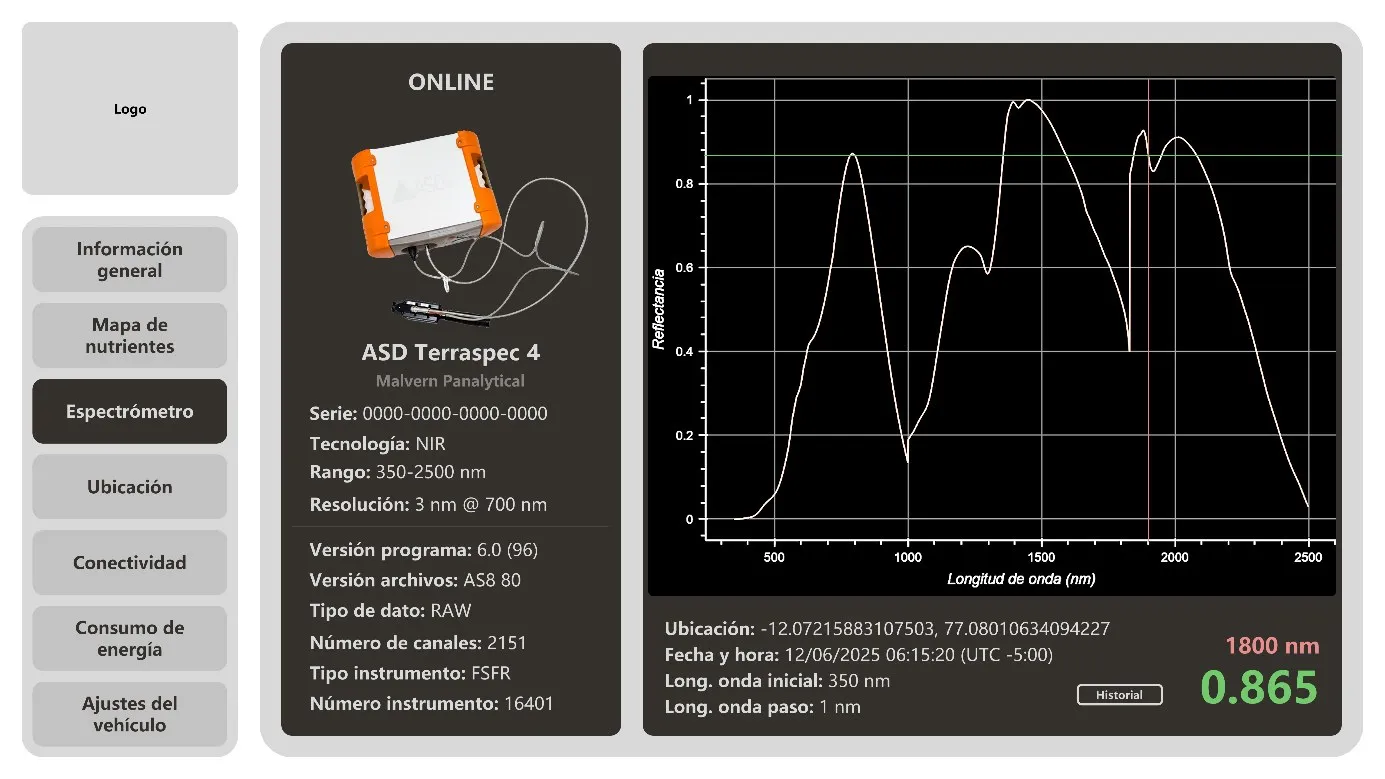
Las siete pestañas ya funcionan con datos guardados localmente: resumen, mapa de nutrientes, espectrómetro, ubicación y recorrido, conectividad, energía y ajustes.
- Frontend en React y TypeScript, con gráficos en ECharts. El mapa del campo (perímetro, pasadas, puntos de muestreo y vehículo) es un SVG propio sobre coordenadas locales, sin depender de mapas satelitales.
- Backend en Python con FastAPI y SQLite. Un simulador genera la telemetría de posición y energía, y los espectros sintéticos parten de lecturas reales en formato ASD o CSV.
- Modelos de predicción entrenados con scikit-learn y Cubist sobre la base de suelos LUCAS: uno por variable (pH, carbono orgánico, carbonatos y nitrógeno total). Están marcados como modelos de investigación.
- Todo dato simulado se etiqueta como tal, y los archivos originales se guardan con su hash SHA-256 para saber de dónde salió cada lectura.
Falta la interpolación del mapa de nutrientes (hoy muestra puntos de muestreo), conectar el ESP32 y el enlace LoRa reales, y probarlo en una Raspberry Pi 5, que es el equipo que iría en el vehículo.
Demo
Por ahora corre solo en local y con inicio de sesión. Cuando tenga una versión pública con datos de ejemplo, la voy a poner aquí.