El problema
Para fertilizar bien hay que saber qué nutrientes tiene el suelo, y eso cambia con el tiempo. Hoy la forma de saberlo es mandar muestras a un laboratorio: unos S/ 250–300 por muestra y días de espera. Para un monitoreo frecuente, eso se vuelve inviable, sobre todo para productores pequeños y medianos.
La propuesta
Un vehículo terrestre autónomo que recorre el terreno, perfora el suelo, baja una sonda NIR (infrarrojo cercano), captura el espectro y estima los nutrientes en campo con un modelo de aprendizaje automático. Los resultados se ven en un mapa desde el celular o la computadora.
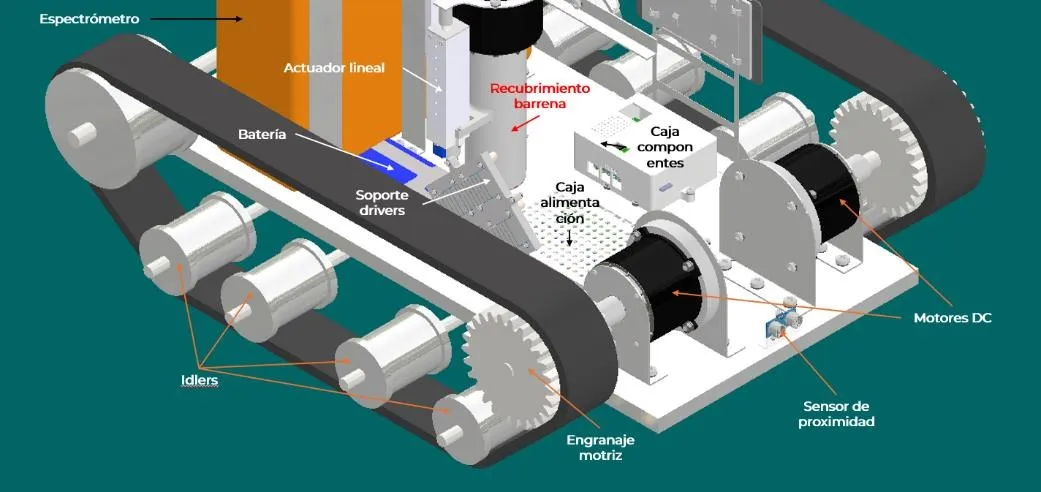
El diseño siguió la metodología VDI 2221 y cubre todos los subsistemas:
- Mecánico: chasis, orugas, mecanismo de perforación y descenso de la sonda, verificado con simulación de esfuerzos (von Mises, desplazamiento, factor de seguridad).
- Electrónico: Raspberry Pi 5 como controlador principal y ESP32 como controlador secundario, sensores de navegación, ambientales, de energía y proximidad; esquemáticos y PCB.
- Energía: panel solar de 18 V, convertidor DC-DC, BMS 4S y monitoreo de consumo.
- Control: navegación autónoma por puntos GPS con control del error angular, rutina de muestreo y respuesta ante fallos (sobrecalentamiento, pérdida de comunicación, humedad interna, obstáculos).
- Comunicaciones: radio LoRa a 433 MHz para datos y Wi-Fi (ESP32 como access point) para la interfaz web, con modo offline y sincronización posterior.
Machine learning
Entrené modelos de regresión multivariable sobre espectros de la Open Soil Spectral Library y LUCAS 2015 (Unión Europea), incluyendo el procesamiento de los archivos binarios ASD del espectrofotómetro. Comparé un MLP contra un SVR optimizado con Dung Beetle Optimizer (DBO-SVR). El DBO-SVR ganó en casi todas las variables:
| Propiedad del suelo | R² | RPD |
|---|---|---|
| Nitrógeno | 0.956 | 4.75 |
| pH (CaCl₂) | 0.948 | 4.38 |
| Carbonato de calcio | 0.946 | 4.30 |
| pH (agua) | 0.943 | 4.20 |
| Carbono orgánico | 0.932 | 3.83 |
Un RPD mayor a 3 se considera una capacidad predictiva muy alta en espectroscopía de suelos. Fósforo y potasio quedaron por debajo, algo esperable porque su respuesta en el rango NIR es débil.
Viabilidad económica
- Costo estimado de componentes: S/ 5 146 (el espectrofotómetro representa el 54 %).
- Para una empresa de 200 ha con 5 muestras/ha, el costo por muestra bajaría de S/ 250 a ≈ S/ 8.60 en un horizonte de 3 años.
Lo que aprendí
Lo más difícil fue integrar disciplinas. La estructura, la electrónica, el control, la espectroscopía y los modelos de predicción se condicionan entre sí: el peso del espectrofotómetro cambia el chasis, el chasis cambia el consumo y el consumo cambia la autonomía. Aprendí a tomar decisiones mirando el sistema completo y no cada parte por separado.
Siguiente paso
La tesis fue de diseño y simulación. La interfaz web del sistema la estoy implementando como proyecto aparte: Niranden.